Posts Issued in September, 2026

posted by sakurai on September 16, 2026 #1121

接続法 1、EN/RDY を mkConnection でつなぐ

BSV流のEN/RDYによる接続を図1121.1に示します。
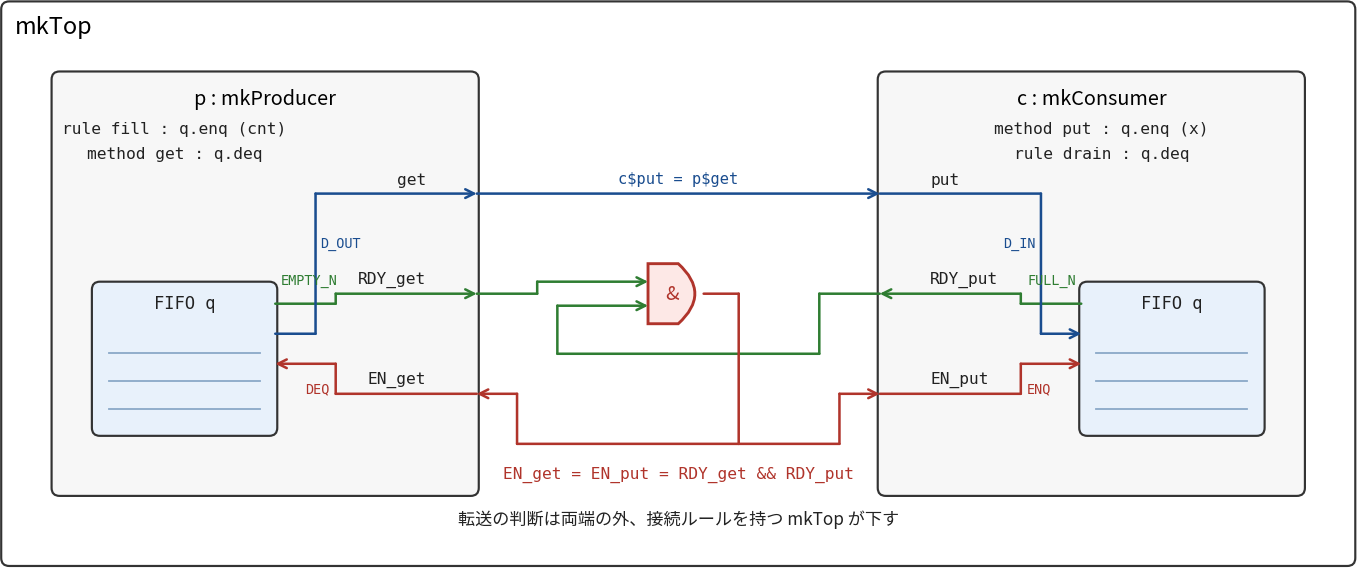
図1121.1
図1121.1 EN/RDY の接続

送り手 mkProducer は FIFO からの取り出しを Get で、受け手 mkConsumer は FIFO への書き込みを Put で公開し、最上位 mkTop が mkConnection でつなぎます。

package EnRdy;

import GetPut :: *;
import FIFOF  :: *;
import Connectable :: *;

// 送り手 : FIFO から取り出す Get
(* synthesize *)
module mkProducer (Get #(Bit #(8)));
   FIFOF #(Bit #(8)) q <- mkFIFOF;
   Reg #(Bit #(8)) cnt <- mkReg (0);

   rule fill;
      q.enq (cnt);
      cnt <= cnt + 1;
   endrule

   method ActionValue #(Bit #(8)) get;
      q.deq;
      return q.first;
   endmethod
endmodule

// 受け手 : FIFO に入れる Put
(* synthesize *)
module mkConsumer (Put #(Bit #(8)));
   FIFOF #(Bit #(8)) q <- mkFIFOF;

   rule drain;
      q.deq;
   endrule

   method Action put (Bit #(8) x);
      q.enq (x);
   endmethod
endmodule

// 最上位 : mkConnection でつなぐ
(* synthesize *)
module mkTop (Empty);
   Get #(Bit #(8)) p <- mkProducer;
   Put #(Bit #(8)) c <- mkConsumer;
   mkConnection (p, c);
endmodule

endpackage

bsc が生成した mkTop.v のモジュール本体です。

module mkTop(CLK,
	     RST_N);
  input  CLK;
  input  RST_N;

  // ports of submodule c
  wire [7 : 0] c$put;
  wire c$EN_put, c$RDY_put;

  // ports of submodule p
  wire [7 : 0] p$get;
  wire p$EN_get, p$RDY_get;

  // submodule c
  mkConsumer c(.CLK(CLK),
	       .RST_N(RST_N),
	       .put(c$put),
	       .EN_put(c$EN_put),
	       .RDY_put(c$RDY_put));

  // submodule p
  mkProducer p(.CLK(CLK),
	       .RST_N(RST_N),
	       .EN_get(p$EN_get),
	       .get(p$get),
	       .RDY_get(p$RDY_get));

  // submodule c
  assign c$put = p$get ;
  assign c$EN_put = p$RDY_get && c$RDY_put ;

  // submodule p
  assign p$EN_get = p$RDY_get && c$RDY_put ;
endmodule  // mkTop

mkConnection は Connectable 型クラスのメソッドで、インタフェースの組ごとにインスタンスが定義されています。Get と Put の組のインスタンスは、本質的に次のルール一つです。

instance Connectable #(Get #(a), Put #(a));
   module mkConnection #(Get #(a) g, Put #(a) p) (Empty);
      rule connect;
         let x <- g.get;
         p.put (x);
      endrule
   endmodule
endinstance

ルールの発火条件は、呼んでいるメソッド全部の RDY の AND です。get と put は RDY を持つ普通のメソッドなので、この接続ルールは mkTop の中の AND ゲート一つになりました。両端の RDY を集めて AND を取り、その結果を EN として両端に返しています。両端の中では、RDY は FIFO の状態そのもので、EN はそのまま FIFO の制御になります。mkProducer.v と mkConsumer.v の該当行です。

  // mkProducer.v
  assign get = q$D_OUT ;
  assign RDY_get = q$EMPTY_N ;
  assign q$DEQ = EN_get ;

  // mkConsumer.v
  assign RDY_put = q$FULL_N ;
  assign q$D_IN = put ;
  assign q$ENQ = EN_put ;

両端の判断は外の EN に委ねられ、EN で「今回は転送」と言われて動きます。


左矢前のブログ 次のブログ右矢

posted by sakurai on September 15, 2026 #1120

バックプレッシャの二つの流儀、BSV の EN/RDY と AXI の valid/ready

バックプレッシャは、受け手が受け取れないときに送り手を待たせる仕組みです。Bluespec SystemVerilog のメソッド呼び出しと AXI のチャネルは、どちらもバックプレッシャを持つ点対点の転送ですが、転送するかどうかの判断をどこで下すかが違います。BSV は両端の外側で判断し、AXI は両端の内側でそれぞれ判断します。この違いを、両方の思想、それぞれの接続法、生成された Verilog、そして比較の順に見ていきます。

BSV の思想、ルールが判断する

BSV のメソッドは、呼ばれる側が RDY を出し、呼ぶ側が EN を返す約束で動きます。ここで注意すべきは、点対点の両方の点はいずれも呼ばれる側ということです。呼ぶ側は点の外にいます。RDY は「今呼んでよい」という呼ばれる側の状態で、EN は「今呼ぶ」という呼ぶ側の決定です。EN を立ててよいのは RDY が立っているときだけで、RDY は EN に依存してはいけません。依存は RDY から EN への一方向です。

判断を下すのはルールです。ルールは複数のモジュールの複数のメソッドを一度に呼び、呼ぶメソッド全部の RDY が立っているときだけ発火し、発火すれば全部が同じサイクルに起こり、発火しなければ何も起こりません。この原子性を実現するには、関係する全員の RDY を一か所に集めて AND を取る場所が必要で、それがルールです。EN はその AND の結果を各メソッドに配る信号です。

EN にはもう一つの情報が畳み込まれています。同じサイクルに衝突する他のルールとの優先順位です。二つのルールが同じレジスタを書こうとすれば、どちらが勝つかをコンパイラが決め、負けた側の EN は落ちます。これは設計全体を見渡せるコンパイラだけが決められることです。

そしてこの約束はコンパイラが検査します。RDY の立っていないメソッドを呼ぶルールはそもそも発火しないので、準備のできていない相手を呼ぶ誤りは生成物に入りません。EN/RDY は、コンパイラが両端を見渡せる一つの設計の中で、原子的な合成を機械的に保証するための約束です。

AXI の思想、両端が判断する

AXI のチャネルは、送り手が valid を出し、受け手が ready を出し、両方が立っているクロックの立ち上がりで1件が渡ります。valid は「渡すものがある」という送り手の状態、ready は「受け取れる」という受け手の状態です。どちらも自分の状態の表明です。点対点の転送において、送信点と受信点のみがあり、その外にロジックはありません。

転送するかどうかは両端がそれぞれ判断します。送り手は valid と ready の AND を自分で計算して自分の出口を進め、受け手も同じ AND を自分で計算して自分の入口に取り込みます。両端の間にあるのは配線だけです。AND は両端の内側に一つずつ、合わせて二つあり、同じ値を計算しています。

この構造が成り立つ条件が、valid を ready に依存させてはいけないという規則です。両端が互いの状態を見て自分の AND を作るので、両方が相手に依存すると組み合わせループになります。そこで valid は自分の状態だけから決め、ready の側だけに相手を見ることを許して、依存を一方向に保ちます。EN/RDY の一方向の規則と同じ役割を、valid/ready では ready から valid への禁止が担っています。

判断を両端に閉じ込めた効果は、接続に第三者が要らなくなることです。どこの誰が作った IP でも、線をつなげば結合できます。fabric はルーティングとマルチプレクスに専念でき、転送の可否には関与しません。AXI は、互いの中身を知らない IP どうしを配線だけでつなぐための約束です。


左矢前のブログ 次のブログ右矢

posted by sakurai on September 14, 2026 #1119

10. 順序の正しい手順、B を受け取ってから読む

図1119.1
図1119.1

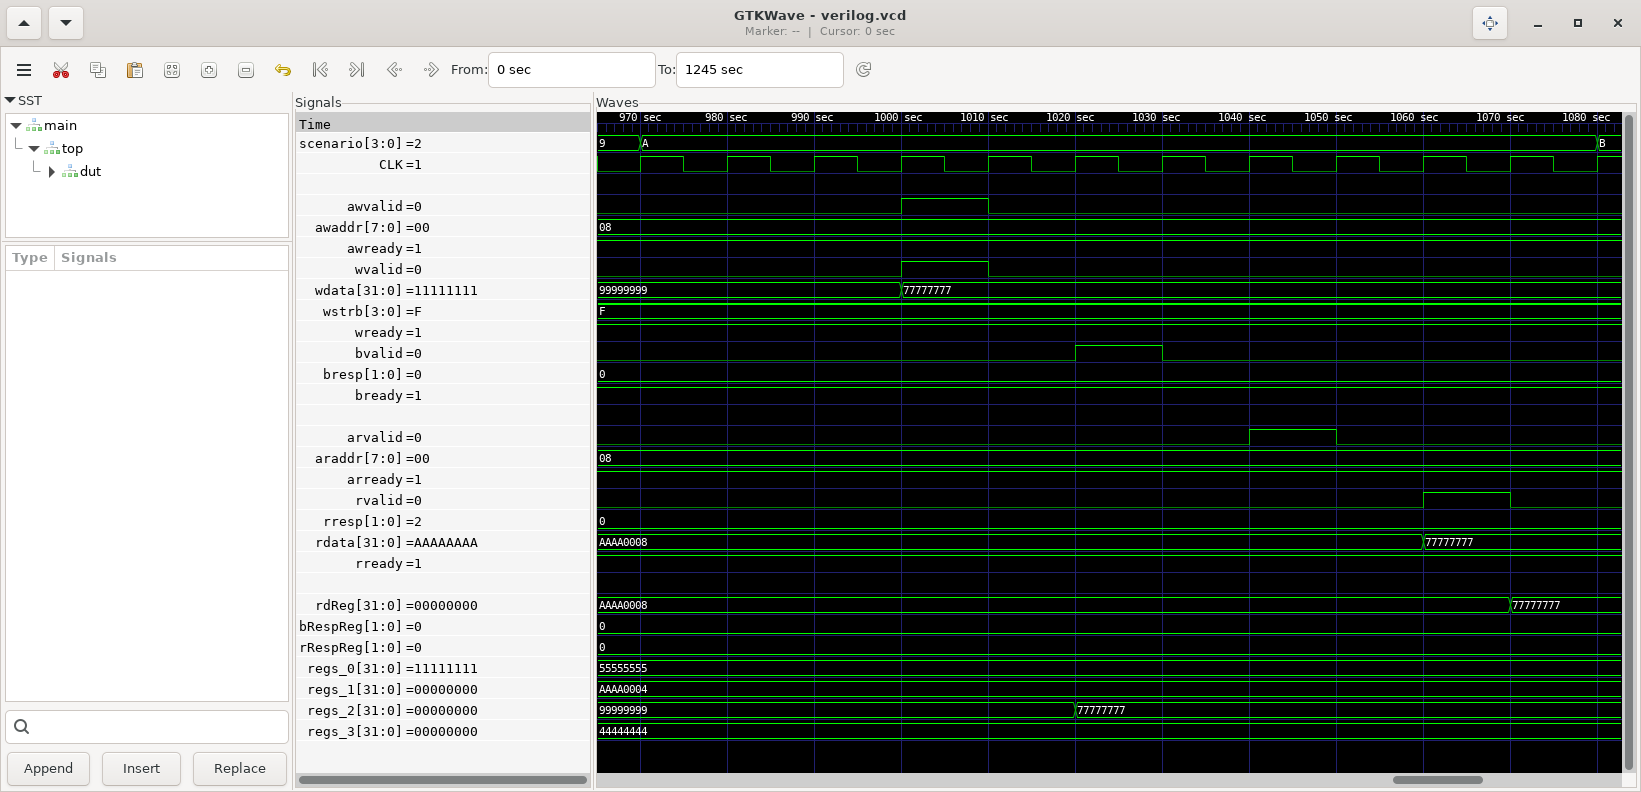
場面 9 と同じ 0x08 に、今度は順序を守って書いて読みます。1000 で AW と W を出し、1000 で成立します。1020 で B が返り、getB がその握手で受け取ります。regs_2 が 77777777 になるのも 1020 です。getB の次の文が putAR なので、1030 のサイクルに文が実行されて 1040 から arvalid が立ち、1060 の R で 77777777 が返って 1070 で rdReg に入ります。

書いた値を読みたければ B を受け取ってから AR を出す、という責任はマスタにあり、以下のコードのようにgetB の後に putAR を置くことがその手順の記述です。場面 9 との違いは AR を出す位置だけで、スレーブは何も変わっていません。

   Stmt s10 = seq
      mark (10, "RAW ordered: write, wait B, then read");
      par
         putAW (8'h08);
         putW  (32'h77777777, 4'hF);
      endpar
      getB;                                      // ここで書き込みの完了が確定する
      putAR (8'h08);                             // B を受け取った次の文で AR
      getR;                                      // 77777777
   endseq;

putAW
putW → getB → putAR → getR

11. エラー応答

図1119.2
図1119.2

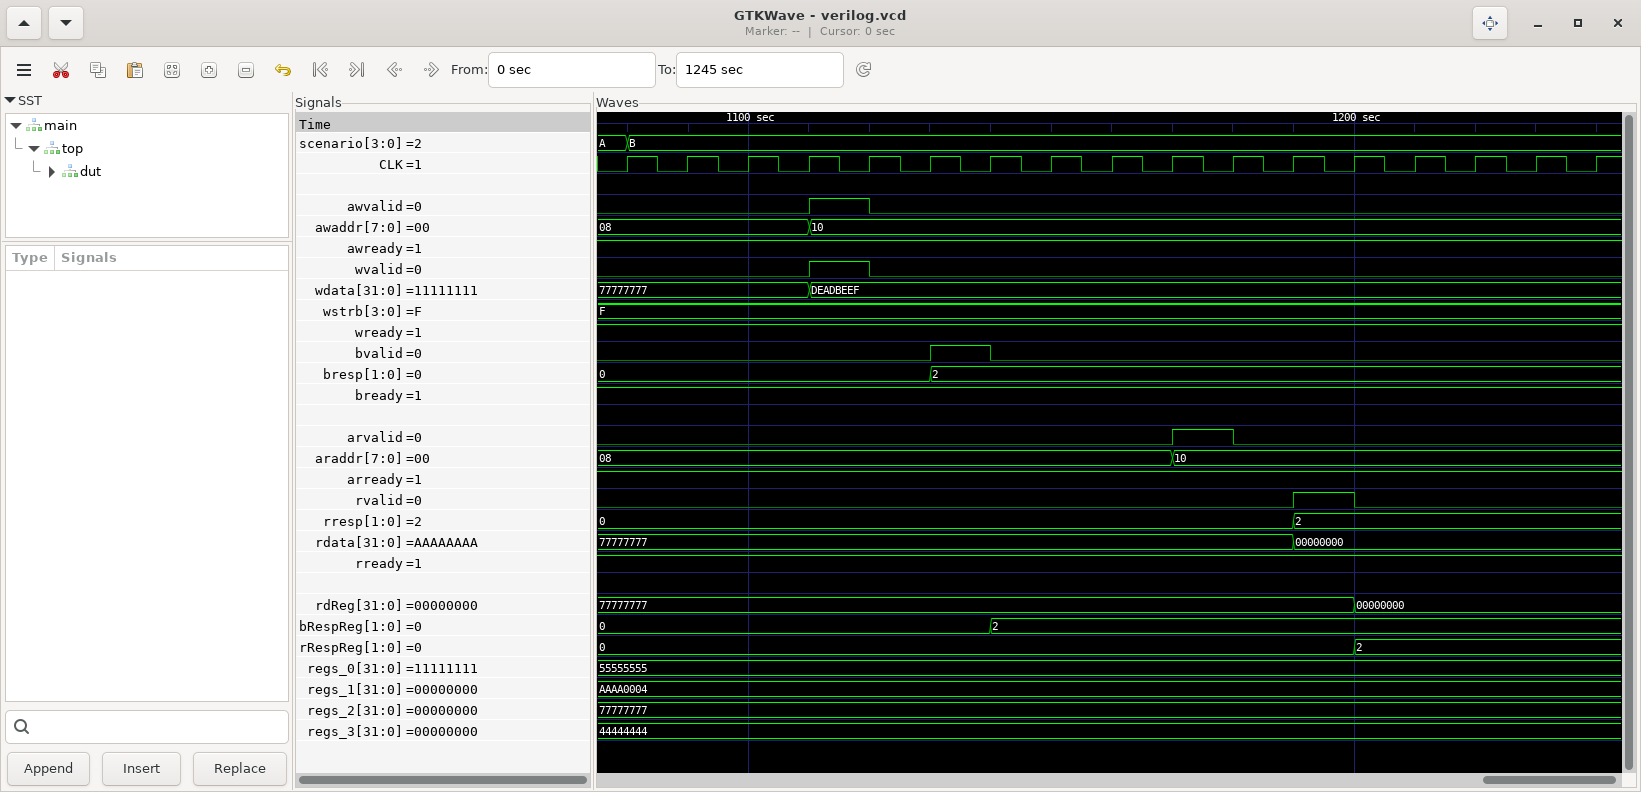
範囲外の 0x10 に書きます。握手は通常どおり 1110 で成立し、1130 の B で bresp が 2、SLVERR になります。regs はどれも変わりません。1170 で 0x10 を読むと、1190 の R で rresp が 2、rdata は 0 です。エラーは握手の失敗として現れるのではなく、握手は成立させたうえで応答コードで伝える、というのが AXI の流儀です。

場面と見どころの対応

場面 出すもの 見るもの
1 AW と W を同時 三つの握手が独立に成立、B は処理の後
2 AR rdata は rvalid と同時にだけ有効
3 W の後に AW スレーブは揃うまで動かない
4 AW の後に W 同上、順序に決まりはない
5 AW を3件連続 awready が落ちる、マスタは保持、B は順に返る
6 bready を下げて書く bvalid と bresp が保持される
7 rready を下げて読む rvalid と rdata が保持される
8 AW、W、AR を同時 読み書きが並行に進む
9 同じ番地へ書きながら読む 古い値が返る、順序は保証されない
10 書いて B を受け取ってから読む 新しい値が返る、順序はマスタの責任
11 範囲外の番地 握手は成立、応答コードで SLVERR

左矢前のブログ 次のブログ右矢

posted by sakurai on September 13, 2026 #1118

7. 読み出しで rready を下げたまま待つ

図1118.1
図1118.1

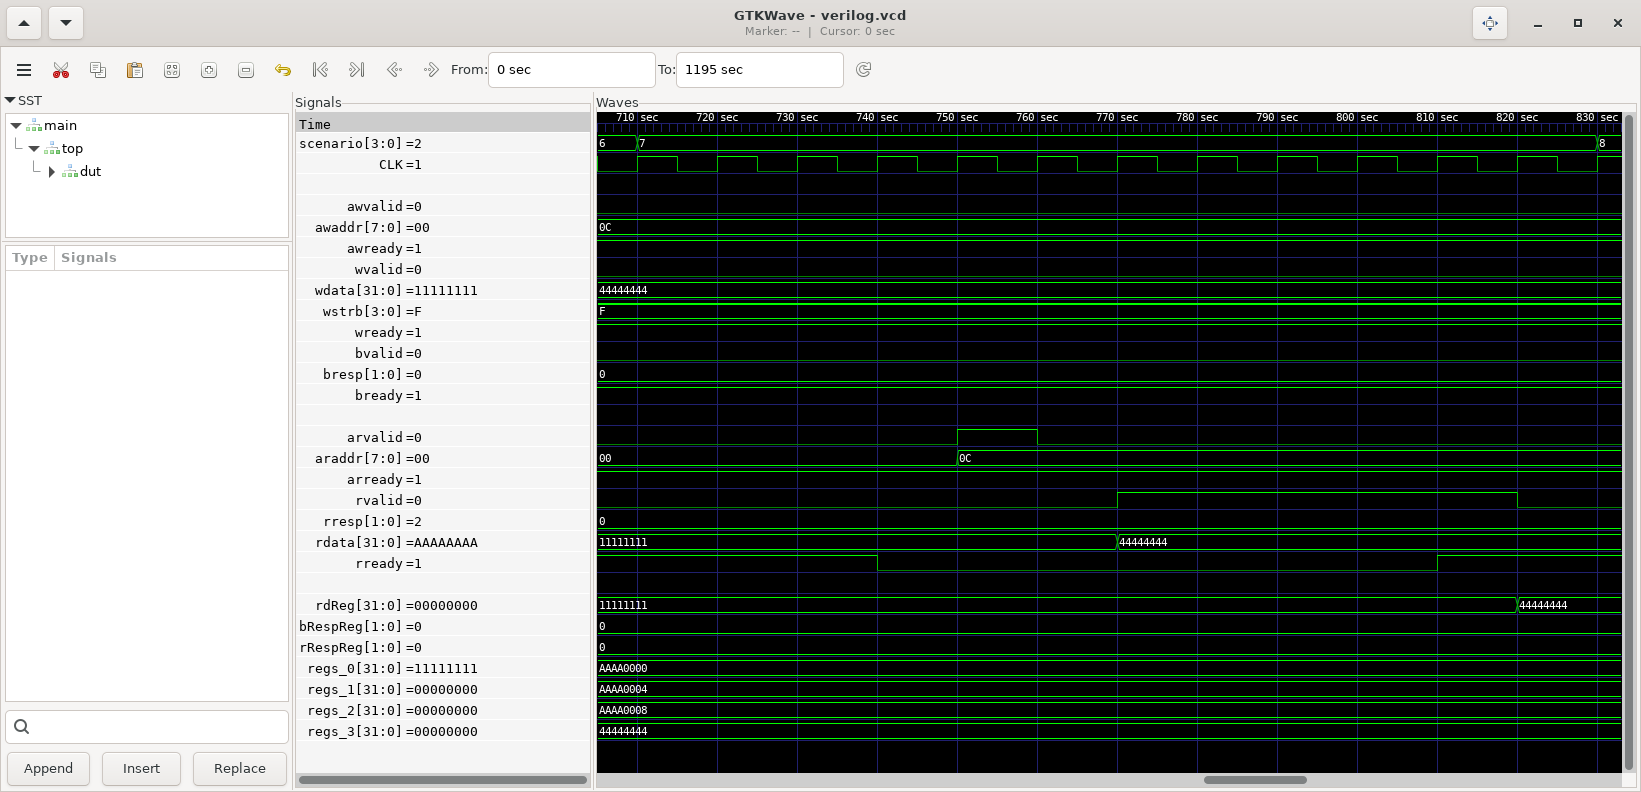
場面 6 の読み出し版です。740 で rready を下げ、750 で AR を出します。770 で rvalid と rdata=44444444 が立ち、rready が上がる 810 まで4サイクル保持されます。810 で成立し、820 でマスタが rdReg に記録します。

8. 読み出しと書き込みを同じサイクルに出す

図1118.2
図1118.2

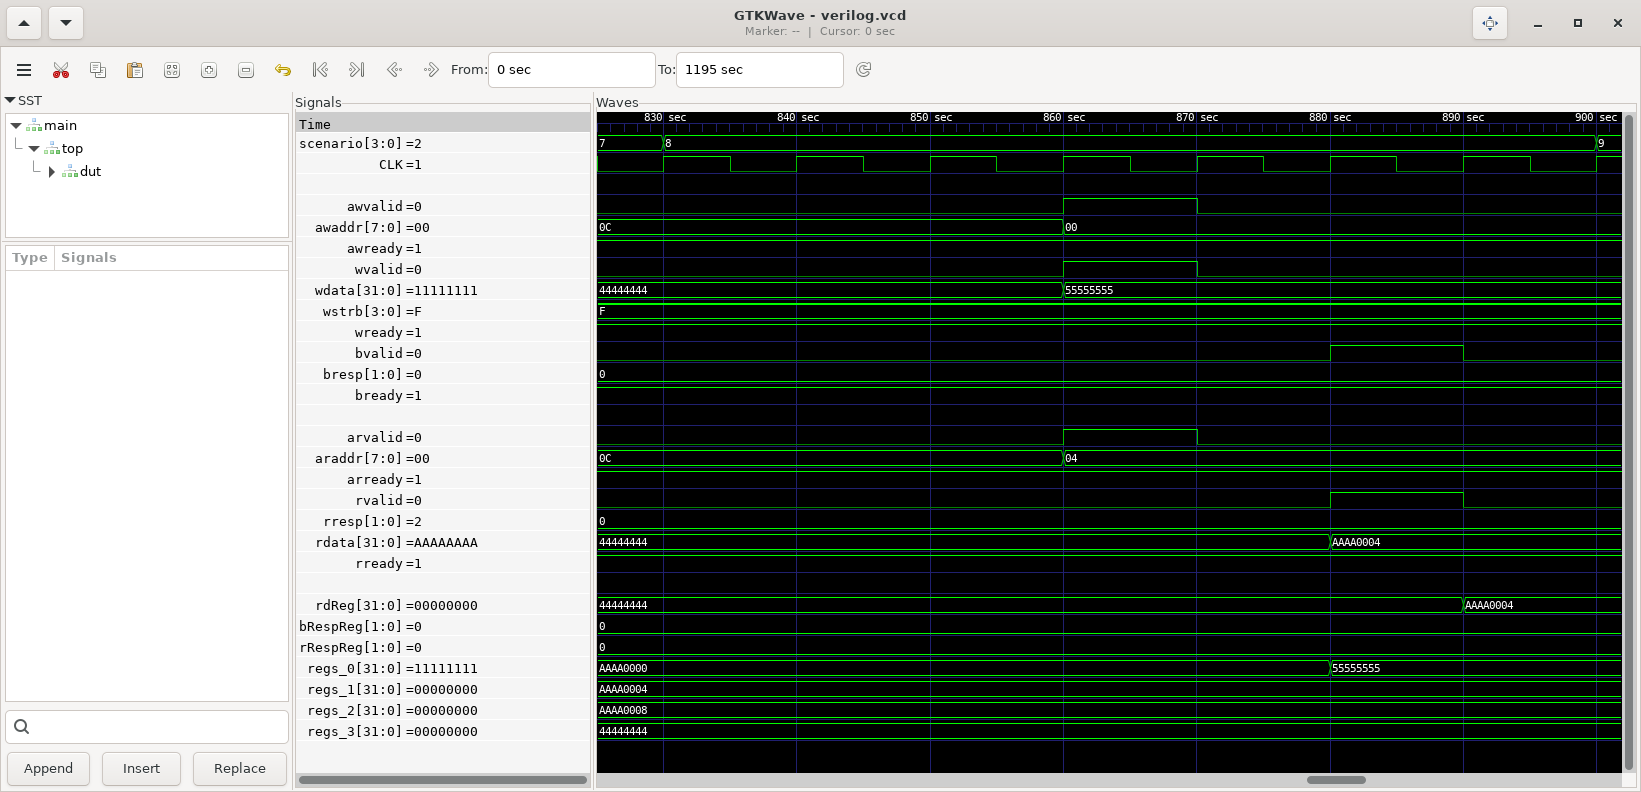
860 で AW、W、AR を同時に出します。三つとも 860 で成立し、スレーブは書き込み FSM と読み出し FSM で並行に処理して、880 で bvalid と rvalid が同時に立ちます。書き込み経路と読み出し経路が独立に動くこと、それが AW と AR を分けている理由であることが見えます。

9. 順序の罠、同じアドレスへの書き込みと読み出しを同時に出す

図1118.3
図1118.3

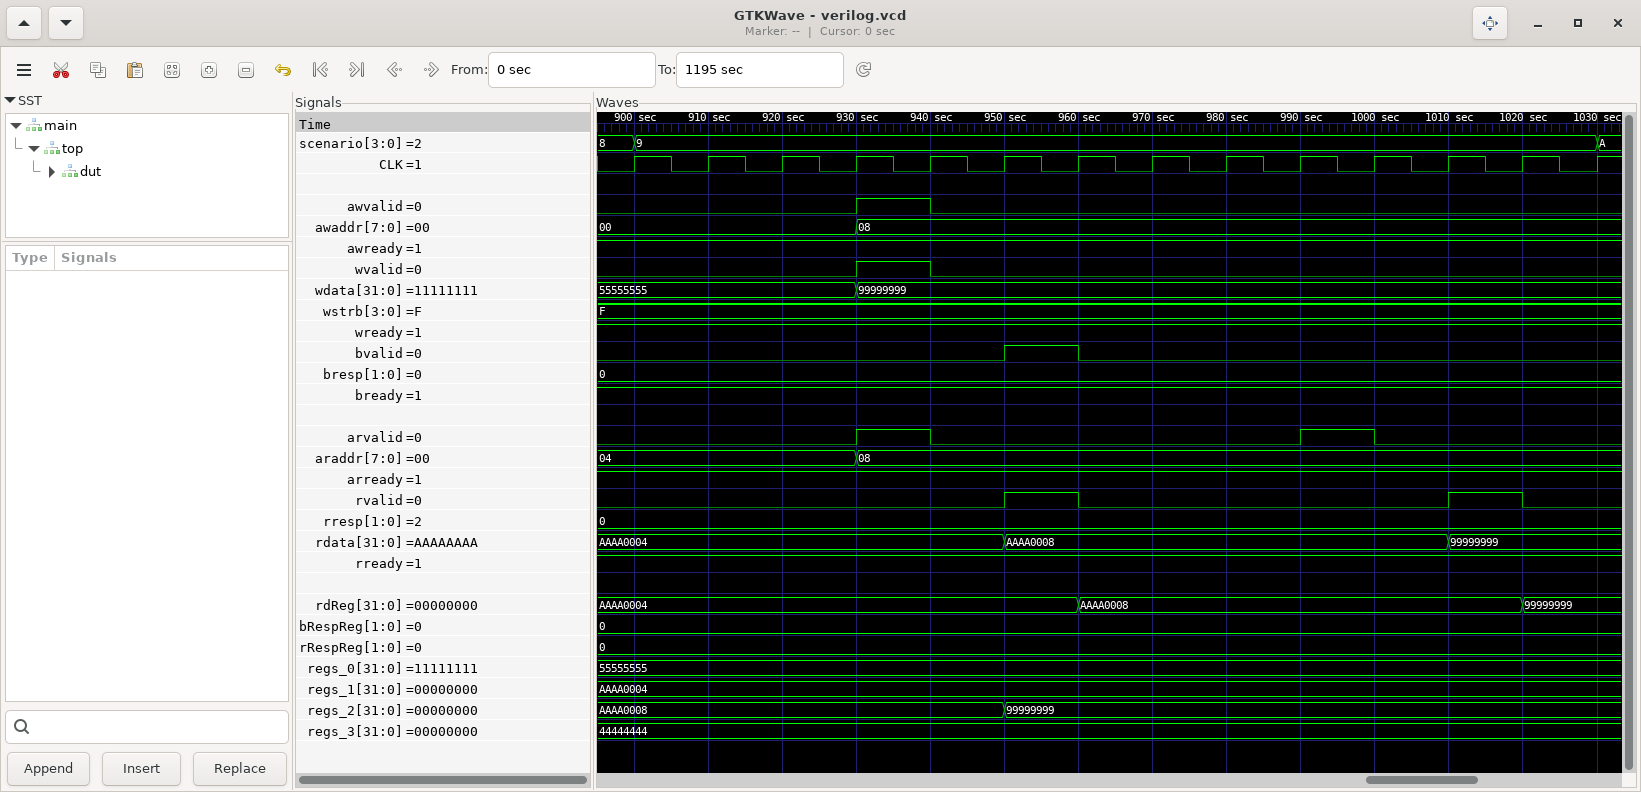
930 で 0x08 への書き込みと 0x08 の読み出しを同じサイクルに出します。950 で返った rdata は AAAA0008 で、場面 5 で書いた古い値です。同じ 950 で B も返っていて、regs_2 が 99999999 に変わるのも 950 です。読み出し FSM が regs を読んだのは 940 のサイクルで、書き込み FSM が regs を書いたのも 940 のサイクルなので、読めるのは書く前の値です。AXI は読み出しと書き込みの間の順序を保証しません。以下のコードのようにマスタが B を待たずに AR を出せば、こうなります。

   Stmt s9 = seq
      mark (9, "RAW hazard: write and read same address together");
      par
         seq
            par
               putAW (8'h08);
               putW  (32'h99999999, 4'hF);
            endpar
            getB;
         endseq
         seq
            putAR (8'h08);
            getR;                                // 古い値 (場面5で書いた AAAA0008) が読める
         endseq
      endpar
   endseq;

seqの中では順序が保たれるので、書き込みアドレスとデータを同時に出し、次にBを待ちますが、それと読み出しは並行して行われます。

putAW
putW → getB
putAR → getR


左矢前のブログ 次のブログ右矢

posted by sakurai on September 12, 2026 #1117

4. AW を先に、W を後に出す

図1117.1
図1117.1

場面 3 の鏡像です。310 で AW、360 で W。処理は W が揃った次のサイクルで、380 で bvalid が立ち regs_2 が 33333333 になります。

5. スレーブ側のバックプレッシャ、awready が落ちる

図1117.2
図1117.2

W を出さずに AW だけを3件続けて出します。連続で出すときは valid を下ろさず、成立したサイクルでアドレスだけ差し替えます。430 で awaddr=00 を出して成立、440 で 04 に差し替えて成立、450 で 08 に差し替えます。ここでスレーブの AW 受け口が2件で満杯になり、450 で awready が落ちます。マスタは awvalid と awaddr=08 をそのまま保持して待ちます。これが「valid を立てたら ready が来るまで下ろさない、データを変えない」の規則です。

490 で W の1件目を出すと、スレーブは 500 のサイクルで AW と W を1件ずつ処理して受け口が1つ空き、510 で awready が上がり、3件目の AW が 510 で成立します。W の2件目と3件目が続き、B は 510、530、550 に3件、出した順に返ります。regs_0、regs_1、regs_2 が順に AAAA0000、AAAA0004、AAAA0008 に変わります。

AXI4-Lite でも未完了のトランザクションを複数抱えられること、応答は出した順に返ることが見えます。

6. マスタ側のバックプレッシャ、bready を下げたまま書く

図1117.3
図1117.3

620 で bready を下げてから、630 で AW と W を出します。650 で bvalid が立ちますが、bready が下がっているので成立しません。スレーブは bvalid と bresp を立てたまま待ちます。690 で bready を上げると、その 690 の立ち上がりで成立し、700 で bvalid が下がります。

受け手が ready を下げれば送り手は待つ、という規則が応答チャネルでも同じであることが見えます。


左矢前のブログ 次のブログ右矢

posted by sakurai on September 11, 2026 #1116

1. 書き込みの基本形

図1116.1
図1116.1

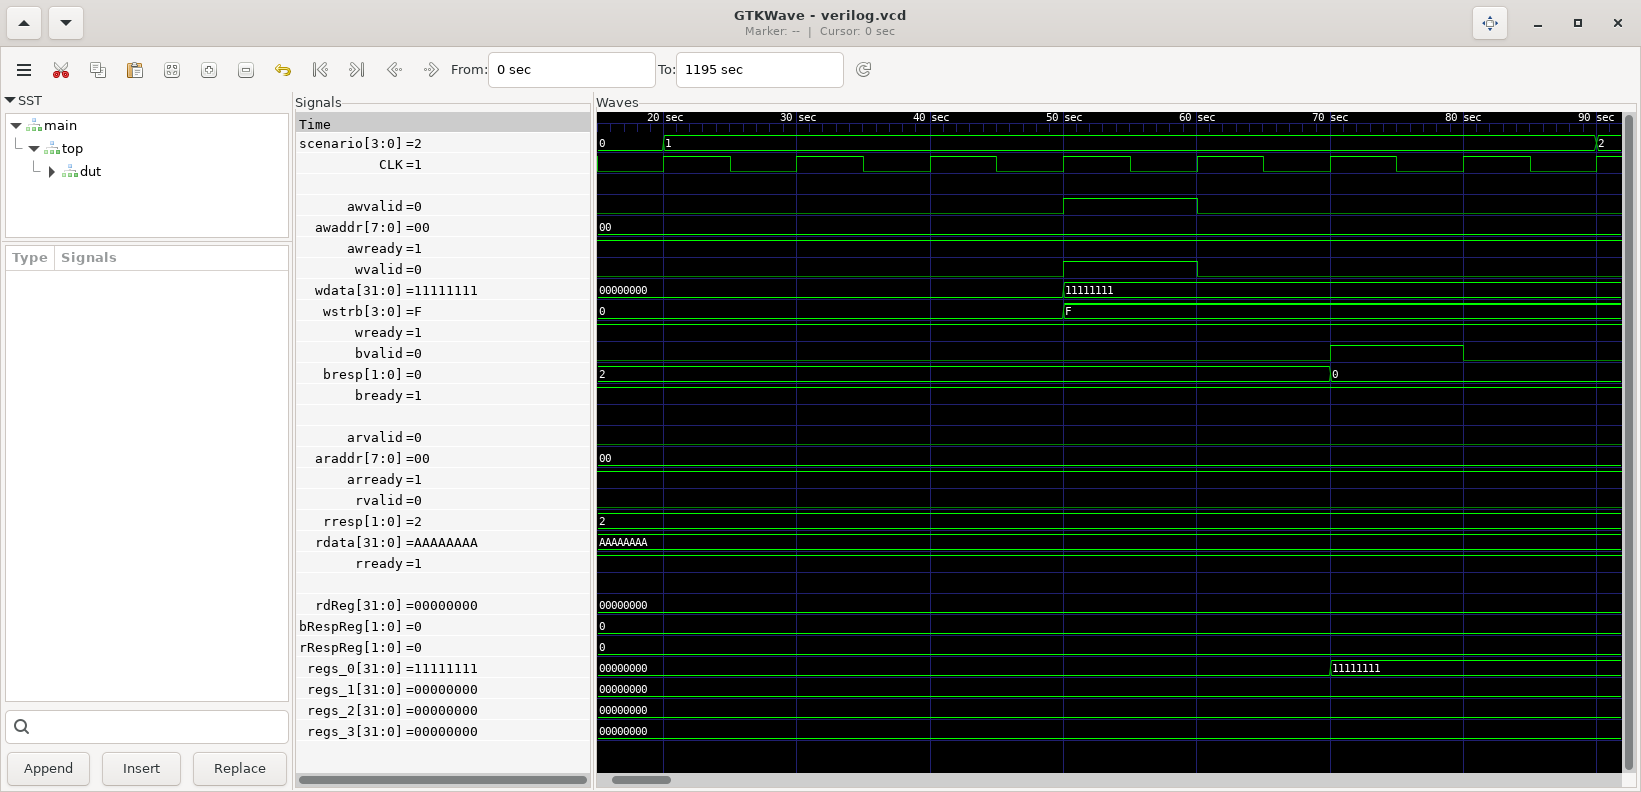
マスタは 50 のサイクルで awvalid と wvalid を同時に立て、awaddr に 00、wdata に 11111111、wstrb に F を置きます。スレーブは awready と wready を常に立てているので、両方とも 50 の立ち上がりで成立し、マスタは 60 で valid を下ろします。スレーブは受け取った2つを揃えて 60 のサイクルで処理し、regs_0 が 70 で 11111111 になります。同じ 70 で bvalid が立ち、bresp は 0 で OKAY です。bready は最初から立てているので B はその 70 の立ち上がりで成立し、80 で bvalid が下がります。

見るべき点は、AW と W と B が三つの独立した握手だということです。マスタ側で AW と W は par で並べた別々の文が処理していて、たまたま同じサイクルに成立しています。

2. 読み出しの基本形

図1116.2
図1116.2

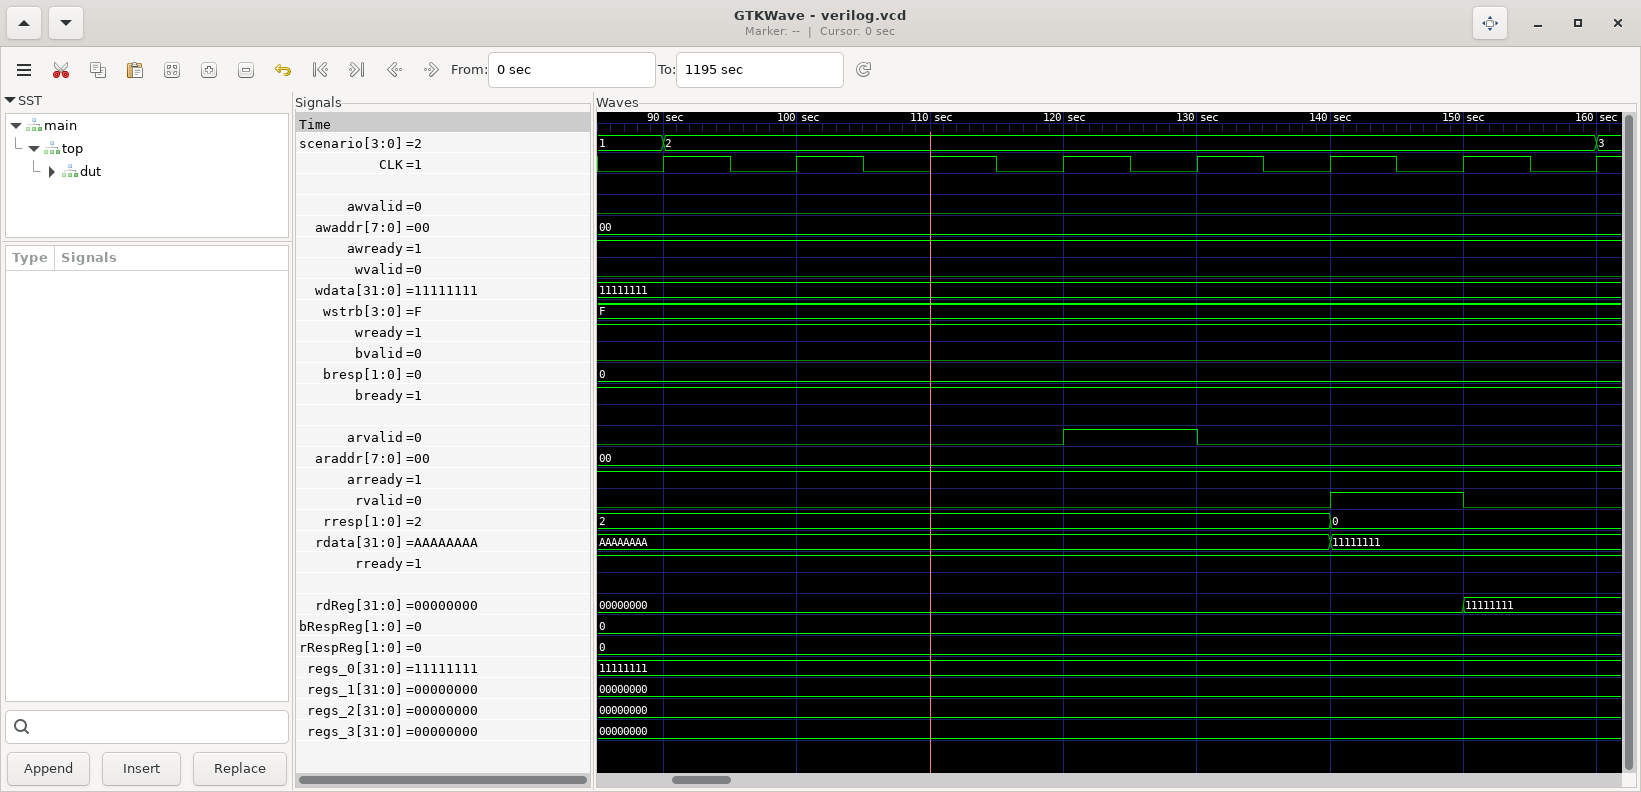
120 で arvalid を立て、araddr に 00 を置きます。arready は立っているので 120 で成立し、130 で下ろします。スレーブは 130 のサイクルで regs_0 を読み、140 で rvalid と rdata と rresp を同時に出します。rdata は rvalid と同じサイクルにだけ意味を持ちます。rready は立っているので 140 で成立し、マスタは 150 で rdReg に 11111111 を記録します。

3. W を先に、AW を後に出す

図1116.3
図1116.3

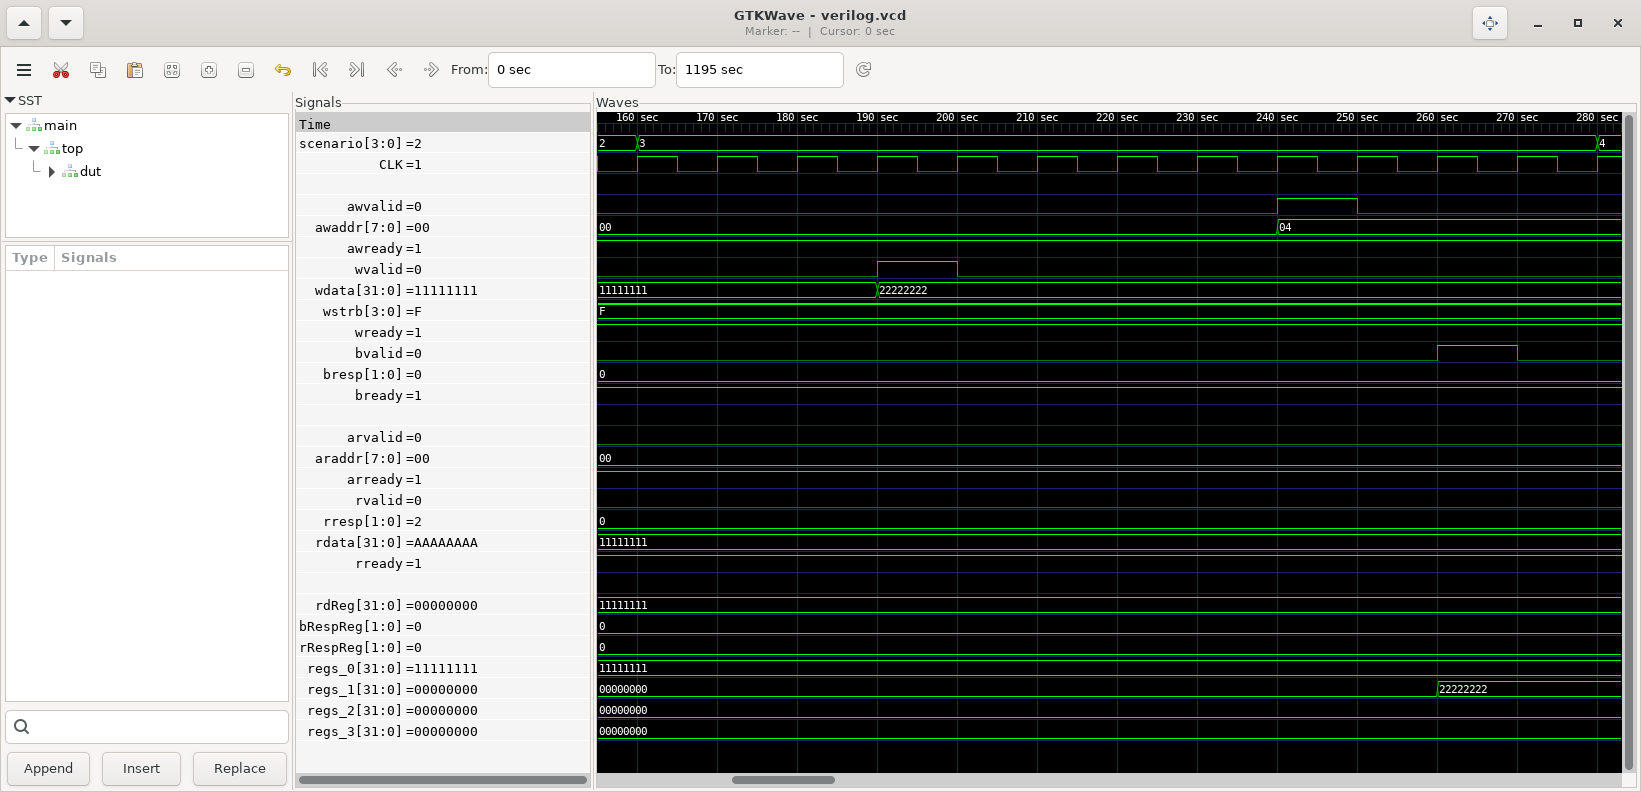
190 で W だけを出し、190 で成立します。スレーブはデータだけ受け取っても何もしません。regs はどれも変わらず、bvalid も立ちません。3サイクル空けて 240 で AW を出し、240 で成立すると、揃った次の 250 のサイクルで処理され、260 で bvalid が立ち regs_1 が 22222222 になります。

AW と W の順序に決まりがないことと、スレーブが両方揃うまで待つことが見えます。


左矢前のブログ 次のブログ右矢

posted by sakurai on September 10, 2026 #1115

Claude Codeがbsc環境を持てるということで、AXIのコードを書いて貰いました。今まではChatレベルではAIの想像でコードを書いていました。従ってコードベースの多いPython等は100%一発動作しましたが、逆に少ないBSVではSyntax errorが頻発していました。

ちなみに英語圏ではARMの動画を見ても分かるように、エーエックスアイと発音するので、アクシー等と言わないようにしましょう。

AXI4-Lite ハンドシェイク チュートリアル

ブロック図を示します。

図1115.1
図1115.1 AXIチュートリアルブロック図

スレーブは AxiRegs.bsv、32bit レジスタ4本を 0x00、0x04、0x08、0x0C に持つ Full 版です。テストベンチ TbTut.bsv はマスタ側の信号を1本ずつレジスタで直接駆動し、スレーブの応答を Wire で観測します。トランザクタも FIFO も使いません。何を見て何を出すかを、文の並びがそのまま示すためです。

波形は bsc が生成した Verilog を iverilog で走らせた verilog.vcd から取り、1サイクルは 10 単位です。上から、場面番号、CLK、書き込みアドレスチャネル AW、書き込みデータチャネル W、書き込み応答チャネル B、読み出しアドレスチャネル AR、読み出しデータチャネル R、そしてマスタが記録した値とスレーブのレジスタです。

0. 規則はこれだけ

AXI4-Lite の5チャネルは全て同じ握手で動きます。送り手が valid を立て、受け手が ready を立て、両方が立っているクロックの立ち上がりで1件が渡ります。送り手は valid を立てたら ready が来るまで下ろしてはならず、その間データを変えてはいけません。valid を ready に依存させてはいけません。ready は valid を見て決めて構いません。チャネルは互いに独立で、AW と W の成立順に決まりはなく、B は AW と W の両方が成立した後にだけ出ます。

送り手を StmtFSM で書くときの型は次のとおりです。

   function Stmt putAW (Addr a) = seq
      action
         awvalid <= True;
         awaddr <= a;
      endaction                              // 次のサイクルからバスに出る
      while (!awready) noAction;                // ready が立つサイクルまで待つ
      awvalid <= False;                         // 立ったその同じサイクルに下ろす
   endseq;

while を抜けた同じサイクルに次の文が実行されるので(つまり最初からawready=Trueならwhileは0サイクル)、valid は ready を見たサイクルだけ立ち、転送はちょうど1件になります。await (awready) と書くと次の文が1サイクル遅れて valid が2サイクル残り、二重転送になります。この差は測って確かめました。

受け手側は ready を立てたまま valid を待ちます。

   function Stmt getB = seq
      while (!bvalid) noAction;     // bready は立てたまま
      bRespReg <= bresp;            // 成立したサイクルに応答を読む
   endseq;

これもwhile を抜けた同じサイクルに次の文が実行されます(つまり最初からbvalid=Trueならwhileは0サイクル)。


左矢前のブログ 次のブログ右矢

posted by sakurai on September 9, 2026 #1114

RAMS 2027運営者がメーリングリストに対して一斉送信したメールを引用します。

Jan 2528, 2027

Hilton St. Petersburg Bayfront

St Petersburg, Florida, USA

The 73rd Annual Reliability and Maintainability Symposium

“Reliability, Maintainability and Safety in a Changing World:

From Legacy Systems to AI-Enabled Futures"

January 25--28, 2027

Sakurai Atsushi

Functional Safety Researcher

FS Micro Laboratory, Nagoya, Japan


THE RAMS® RIPPLE EFFECT


One idea can inspire the next.


My RAMS® journey began in 2020 when I presented independent research sparked by a practical inconsistency I encountered in an industry standard formula while working in automotive functional safety.


Presenting that work at RAMS® gave me the opportunity to share my ideas with a global community of reliability professionals and researchers. What happened afterward is one of the reasons I continue to return to RAMS every year.


My research has become part of a virtuous cycle of inspiration. Insights from a RAMS® 2025 presentation inspired my RAMS 2026 paper on integrating AI with Fault Tree Analysis (FTA). At the same time, I was deeply moved to hear from fellow RAMS attendees that ideas from my own papers had helped advance their research.


That is what makes the RAMS® community so special.


An idea shared by one researcher can inspire another. That new insight can lead to another paper, another conversation, and another innovation. Through this ongoing exchange, RAMS® creates a chain reaction of knowledge and collaboration that moves reliability engineering forward.


And importantly, RAMS® remains a remarkably welcoming environment for newcomers discovering the field and for established experts pushing its boundaries.


At RAMS® 2027, I look forward to continuing that chain reaction and seeing what new ideas we inspire in one another.


--Sakurai Atsushi, RAMS® presenter since 2020


What will your next idea be?

Join the RAMS® community at RAMS® 2027.


Register now

和訳を載せておきます。

THE RAMS® RIPPLE EFFECT

ひとつのアイデアが、次のアイデアを生み出す。

私のRAMS®との関わりは2020年に始まった。当時、自動車の機能安全分野で働いていた際、規格公式に見られた実用上の不整合をきっかけに、独自の研究を行い、その成果を発表したのだ。

RAMS®でその研究を発表することで、私は世界中の信頼性専門家や研究者からなるコミュニティと自分のアイデアを共有する機会を得た。その後起こったことが、私が毎年RAMSに戻り続けている理由の一つだ。

私の研究は、インスピレーションの好循環の一部となった。RAMS® 2025での発表から得た洞察が、AIとフォールトツリー解析(FTA)の統合に関する私のRAMS 2026論文の着想源となった。同時に、他のRAMS参加者から、私の論文のアイデアが彼らの研究の進展に役立ったと聞き、深く感動した。

それこそが、RAMS®コミュニティをこれほど特別なものにしている理由だ。

ある研究者が共有したアイデアが、別の研究者にインスピレーションを与える。その新たな洞察は、次の論文、次の対話、そして次のイノベーションへとつながる。こうした継続的な交流を通じて、RAMS®は信頼性工学を前進させる知識と協働の連鎖反応を生み出している。

そして重要なことに、RAMS®は、この分野を初めて知る初心者にとっても、その境界を押し広げるベテランの専門家にとっても、驚くほど受け入れやすい環境であり続けている。

RAMS® 2027では、その連鎖反応を継続し、互いにどのような新しいアイデアを刺激し合えるかを楽しみにしている。

--桜井厚、2020年よりRAMS®発表者

あなたの次のアイデアは何だろうか?


左矢前のブログ 次のブログ右矢

posted by sakurai on September 6, 2026 #1113

第1回査読が返ってきました。

Paper is acceptable and excellent. Presentation looks excellent also. Comment to Author: Recommend adding recommendation(s) when presenting the slides to address how to overcome the differences you have identified in the comparisons.

(訳)論文の内容は妥当かつ優れている。プレゼンテーションも素晴らしい。著者へのコメント:スライドを提示する際には、比較で確認された相違点をどのように克服すべきかについて、具体的な提言を加えることを推奨する。

とのことで、スライドの最後にRecommendationを追加することを検討中です。表1113.1はRAMS 2027正式採択までのマイルストーンであり、今後適宜更新します。

表1113.1 RAMS 2027へのマイルストーン
期限 マイルストーン 状態
2026/4/30 アブストラクト投稿締め切り(システム入力)
2026/6/2 アブストラクト採択結果 採択済
2026/7/31 初稿論文、プレゼン投稿締め切り(氏名、所属無し版)
2026/9/1 第1回査読結果
2026/9/7 第1回査読対応
2026/9/30 最終論文、プレゼン投稿締め切り(氏名、所属有り版)
2026/10/10 学会出席登録締め切り

左矢前のブログ 次のブログ右矢